


Rūpnieciskie roboti tiek plaši izmantoti rūpnieciskajā ražošanā, automobiļu ražošanā, elektroierīcēs, pārtikā utt., tie var aizstāt atkārtotu mašīnu-tipa manipulācijas, paļaujas uz savu jaudu un vadības iespējām, lai sasniegtu dažādas mašīnas funkcijas. Tas var izturēt cilvēka komandas, kā arī saskaņā ar iepriekš-ieprogrammētu programmas darbību. Šodien mēs runājam par rūpniecisko robotu galvenajām sastāvdaļām.
1. Galvenais korpuss
Galvenais mehānismu korpuss, kas ir mehānisma pamats un ieviešana, ieskaitot roku, roku, plaukstu un roku, vairāku brīvības pakāpju mehāniskās sistēmas sastāvs. Dažiem robotiem ir cits staigāšanas mehānisms. Rūpnieciskajiem robotiem ir 6 vai vairāk brīvības pakāpes Plaukstas locītavai parasti ir 1 līdz 3 kustības brīvības pakāpes.
2.Piedziņas sistēma
Rūpniecisko robotu piedziņas sistēma ir sadalīta trīs kategorijās: hidrauliskā, pneimatiskā un elektriskā atbilstoši strāvas avotam. Atbilstoši pieprasījumam var apvienot arī šos trīs piemērus un salikto piedziņas sistēmu. Vai arī caur sinhrono jostu, riteņu sistēmu, zobratu un citu mehānisko transmisijas mehānismu, lai vadītu netieši. Piedziņas sistēmai ir barošanas bloks un transmisijas mehānisms, ko izmanto, lai īstenotu attiecīgo darbību, šiem trīs pamata piedziņas sistēmas veidiem ir savas īpašības, tagad galvenā ir elektriskā piedziņas sistēma. Zemas inerces rezultātā liela griezes momenta maiņstrāvas un līdzstrāvas servomotori un to atbalsta servopiedziņa (pārslēgšanas frekvences pārveidotājs, līdzstrāvas impulsa platuma modulators) ir vispārpieņemta. Šāda veida sistēmai nav nepieciešama enerģijas pārveidošana, viegli lietojama, jutīga vadība. Lielāko daļu motora nepieciešams uzstādīt aiz smalkā transmisijas mehānisma: reduktora. Ātruma pārveidotāja zobi, izmantojot pārnesumus, motora pret-griešanās skaits tiks samazināts līdz vēlamajam pret-rotāciju skaitam, un, lai iegūtu lielāku griezes momenta ierīci, tādējādi samazinot ātrumu, pievienojot griezes momentu, ja slodze ir liela, servomotors, lai palielinātu jaudu, nav izmaksu-atbilstošā ātruma robežās, ātruma reduktors, lai uzlabotu izejas griezes momentu. Servomotors zemas{11}}frekvences darbībā ir pakļauts karstumam un zemas{12}}frekvences vibrācijai, garas stundas un atkārtots darbs neveicina tā precizitātes un uzticamas darbības nodrošināšanu. Smalkā pārnesuma motora esamība ļauj servomotoram darboties atbilstošā ātrumā, nostiprinot mašīnas korpusa stingrību, vienlaikus nodrošinot lielāku griezes momentu. Mūsdienās ir divu veidu galvenās pārnesumkārbas: harmoniskās pārnesumkārbas un RV pārnesumkārbas.
3.Vadības sistēma
Robota vadības sistēma ir robota smadzenes un galvenais elements, kas nosaka robota lietderību un funkcijas. Vadības sistēma ir saskaņā ar ievades programmu piedziņas sistēmā un mehānisma ieviešanu, lai atgūtu komandas signālu un kontroli. Industriālo robotu vadības tehnoloģiju galvenais uzdevums ir kontrolēt industriālo robotu darbību diapazonu, stāju un trajektoriju darba telpā, darbības laiku un tā tālāk. To raksturo vienkārša programmēšana, programmatūras izvēlņu manipulācijas, draudzīgs cilvēku-datora mijiedarbības interfeiss, tiešsaistes manipulāciju uzvednes un ērta lietošana. Kontrolieru sistēma ir robota centrs, ārvalstu uzņēmumi, kas saistīti ar mūsu eksperimentiem, ir cieši slēgti. Pēdējos gados, attīstoties mikroelektronikas tehnoloģijām, mikro iznīcināšanas funkcija kļūst arvien augstāka, savukārt cena kļūst arvien lētāka, un tagad tirgū ir parādījušies 1-2 ASV dolāri 32 bitu mikro iznīcināšanas ierīces.
Izmaksas-mikroprocesori robotu kontrolleriem sniedz jaunas izstrādes iespējas, lai būtu iespējama zemu-izmaksu, augstas{2}}funkcionālu robotu kontrolieru izstrāde. Lai sistēmai būtu pietiekama skaitļošanas un uzglabāšanas jauda, robotu kontrolieris tagad pieņem spēcīgākas ARM sērijas, DSP sērijas, POWERPC sērijas, Intel sērijas un citu mikroshēmu sastāvu. Tā kā pastāvošā vispārīgā-nolūka mikroshēmas funkcija un funkcija nevar pilnībā apmierināt dažu robotikas sistēmu prasības cenas, funkcionalitātes, integrācijas un saskarņu ziņā, kas radīja robotikas sistēmas pieprasījumu pēc SoC (Systemon Chip) prasmēm, īpašais iznīcināšanas līdzeklis un vajadzīgā saskarne, kas ir integrēti kopā, var vienkāršot sistēmas perifērijas sistēmu dizainu, samazināt perifērijas sistēmu izmērus, zemas-izmaksas. Piemēram, Actel savos FPGA produktos integrē NEOS vai ARM7 apglabāšanas kodolus, lai izveidotu pilnīgu SoC sistēmu. Runājot par robotikas kontrolieriem, tās pētījumi galvenokārt saplūst Amerikas Savienotajās Valstīs un Japānā, un ir gatavi gatavie produkti, piemēram, ASV uzņēmums DELTATAU, Japānas Pengli Co. Viņu kustību kontrolieru pamatā ir DSP tehnoloģija, izmantojot PC{13}}atvērto struktūru.
4. Sensing System
Tas ir iekšējā sensora moduļa un ārējā sensora moduļa sastāvs, lai iegūtu nozīmīgu informāciju par iekšējās un ārējās vides stāvokli. Iekšējie sensori: sensori, ko izmanto, lai noteiktu paša robota stāvokli (piemēram, leņķi starp rokām), galvenokārt sensori, kas nosaka pozīciju un leņķi. Konkrēti, ir: pozīcijas sensori, pozīcijas sensori, leņķa sensori utt. Ārējie sensori: sensori, ko izmanto, lai noteiktu vidi, kurā atrodas robots (piemēram, nosaka objektus, attālumu no objekta) un stāvokli (piem., nosaka, vai satvertais objekts neslīd). Konkrēti ir attāluma sensori, redzes sensori, spēka sensori u.c.. Inteliģento sensoru sistēmu izmantošana uzlabo robotu mobilitāti, praktiskumu un intelekta standartus, cilvēka uztveres sistēma ārējās pasaules informācijai ir robotu veiklība, tomēr daļai licencētas informācijas sensori ir efektīvāki par cilvēka sistēmu.
5. Beigu-efektors
Gala{0}}efektors ir sastāvdaļa, kas pievienota robota pēdējam savienojumam. To parasti izmanto, lai satvertu objektus, izveidotu savienojumu ar citiem mehānismiem un veiktu vēlamo uzdevumu. Robotu ražotāji parasti neprojektē un nepārdod gala-efektorus, vairumā gadījumu tie nodrošina tikai vienkāršu satvērēju. Parasti gala -efektors tiek uzstādīts uz robota 6 asu atloka, lai veiktu uzdevumus noteiktā vidē, piemēram, metināšanu, krāsošanu, līmēšanu un detaļu iekraušanu un izkraušanu, ir tikai daži no uzdevumiem, kas robotam jāveic.
Servo motoru pārskats
Servo piedziņas, kas pazīstamas arī kā "servokontrolleri" un "servo pastiprinātāji", ir kontrolleri, ko izmanto servomotoru vadīšanai, līdzīgi kā invertoru loma parastos maiņstrāvas motoros, un tie ir daļa no servo sistēmas. Parasti servomotors tiek kontrolēts trīs veidos: pozīcija, ātrums un griezes moments, lai panāktu augstu{1}}precizitātes piedziņas sistēmas pozicionēšanu.
I. Servomotoru klasifikācija
Maiņstrāvas servomotori ir sadalīti divās kategorijās līdzstrāvas un maiņstrāvas servomotoros, un tie ir sadalīti asinhronajos servomotoros un sinhronajos servomotoros, pašreizējā maiņstrāvas sistēma pakāpeniski aizstāj līdzstrāvas sistēmu. Salīdzinot ar līdzstrāvas sistēmu, maiņstrāvas servomotoram ir augstas uzticamības, labas siltuma izkliedes, mazas inerces priekšrocības un tas var darboties zem augsta spiediena. Tā kā nav suku un stūres mehānismu, maiņstrāvas servosistēma kļūst arī par bezsuku servo sistēmu, un tajā izmantotie motori ir būra-tipa asinhronie motori un pastāvīgā magnēta sinhronie motori ar bezsuku konstrukcijām. (1) Līdzstrāvas servomotors ir sadalīts otu un bezsuku motoros ① birstes motors ar zemām izmaksām, vienkārša struktūra, palaišanas griezes moments, plašs ātruma diapazons, viegli vadāms, apkopjams, taču apkope ir ērta (nomainīt ogles sukas), elektromagnētiskie traucējumi, vides prasību ievērošana, ko parasti izmanto izmaksu ziņā jutīgos vispārīgos rūpniecības un civilos gadījumos; ② bezsuku motors mazs izmērs un viegls svars, liela reakcija uz lielas inerces ātruma jaudu, mazs griezes moments un stabils Vienmērīga rotācija, sarežģīta vadība, inteliģenta, elastīga elektroniskā fāzes maiņa, var būt kvadrātviļņu vai sinusoidālā viļņa fāzes maiņa, -bezmaksas motors, energoefektīvs, mazs elektromagnētiskais starojums, zemas temperatūras paaugstināšanās un ilgmūžība, piemērota daudzveidīgai videi.
II. Dažādu veidu servomotoru raksturojums
1) Līdzstrāvas servomotoru priekšrocības un trūkumi Priekšrocības: precīza ātruma kontrole, ļoti grūti griezes momenta -ātruma raksturlielumi, vienkāršs vadības princips, viegli lietojams, lēts. Trūkumi: birstes komutācija, ātruma ierobežojums, papildu pretestība, nodiluma daļiņu rašanās (nav piemērots putekļu-brīvai un sprādzienbīstamai videi) 2) Maiņstrāvas servomotoru priekšrocības un trūkumi Priekšrocības: labas ātruma kontroles īpašības, vienmērīga kontrole visā ātruma zonā, gandrīz nav svārstību, augsta ātruma kontrole, zema siltuma pozīcija, augsta vadība vairāk nekā accuracy. (atkarībā no kodētāja precizitāte) nominālajā darbības zonā var sasniegt pastāvīgu griezes momentu, zemu inerci, zemu trokšņa līmeni, bez birstes nodiluma, bez apkopes -(piemērots putekļu- un sprādzienbīstamām vidēm).
Trūkumi:Sarežģītāka vadība, piedziņas parametri ir jāpielāgo -vietnes PID parametros, lai noteiktu vajadzību pēc papildu savienojuma līnijām. Pašlaik galvenā servo piedziņa izmanto digitālo signālu procesoru (DSP) kā vadības kodolu, var sasniegt sarežģītākus vadības algoritmus, digitālus, tīklā un viedus. Strāvas ierīces parasti tiek izmantotas viedajam barošanas modulim (IPM) kā piedziņas ķēdes galvenā konstrukcija, IPM iekšējā integrētā piedziņas ķēde, vienlaikus ar pārspriegumu, pārstrāvu, pārkaršanu, zemspriegumu un citām kļūdu noteikšanas un aizsardzības shēmām galvenajā ķēdē tiek pievienota arī mīkstajai{6}}startēšanas ķēdei, lai samazinātu. palaišanas process-uz diska ietekmi. Strāvas piedziņas bloks vispirms caur trīs-fāzu pilno-tilta taisngrieža ķēdi, lai iztaisnotu ievades trīs-fāžu strāvu vai komunālo jaudu, lai iegūtu atbilstošo līdzstrāvas jaudu. Pēc iztaisnošanas trīs{13}}fāzu jaudas vai tīkla jaudas, pēc tam caur trīs-fāzu sinusoidālo PWM sprieguma invertora frekvenci, lai darbinātu trīs-fāzu pastāvīgo magnētu sinhrono maiņstrāvas servomotoru. Visu jaudas piedziņas bloka procesu var vienkārši teikt par maiņstrāvas-līdzstrāvas-maiņstrāvas procesu. Taisngrieža bloka galvenā topoloģiskā ķēde (AC-DC) ir trīs-fāžu pilna{22}}tilta nekontrolēta taisngrieža ķēde.
III. Servo sistēmas elektroinstalācijas shēma
1. Piedziņas vadi
Servo piedziņai galvenokārt ir vadības cilpas barošanas avots, galvenā vadības cilpas barošanas avots, servo izejas barošanas avots, kontrollera ieeja CN1, kodētāja saskarne CN2, kas savieno CN3. vadības cilpas barošanas avots ir vienas-fāzes maiņstrāvas barošanas avots, ievades barošanas avots var būt vienfāzes-, trīs-fāžu, bet tam ir jābūt 220 v, tas ir, ja trīs-fāzu ieejai mūsu trīs-fāzu barošanas avotam ir jāiet caur transformatora transformatoru, lai piedziņa varētu savienot mazāka jauda. Vienfāzes tiešais piedziņa, vienfāzes savienojums ir jāpievieno R, S spailēm. Servo motora izeja U, V, W atcerieties, ka nekad nepievienojiet galvenās ķēdes barošanas avotu, var sadedzināt disku. CN1 ports galvenokārt tiek izmantots resursdatora kontrollera savienošanai, nodrošinot ieeju, izvadi, kodētāja ABZ trīsfāzu izeju, analogo izeju dažādiem uzraudzības signāliem.
2. kodētāja elektroinstalācija
Iepriekš redzamajā attēlā redzami deviņi spailes, kuras mēs izmantojam tikai piecus, ekranētu vadu, divus barošanas vadus, divus seriālos sakaru signālus (+-), kas ir gandrīz tāds pats kā mūsu parastajiem kodētāja vadiem.
3. Sakaru ports
Disks ir savienots ar datora PLC, HMI un citu augšējo datoru, izmantojot CN3 portu, un MODBUS komunikācija tiek izmantota, lai vadītu disku, un RS232 un RS485 var izmantot saziņai.
IV. Servo piedziņas tirgus
Robotu prasības locītavu piedziņas motoriem ir ļoti stingras, maiņstrāvas servomotorus plaši izmanto rūpnieciskajos robotos. Pašlaik vietējo augstākās klases{1}}tirgu galvenokārt aizņem ārzemju slaveni uzņēmumi, galvenokārt no Japānas, Eiropas un Amerikas Savienotajām Valstīm, un nākotnē ir daudz iespēju vietējai aizstāšanai. Pašlaik ārvalstu zīmoli aizņem gandrīz 80% no Ķīnas maiņstrāvas servo tirgus daļas, galvenokārt no Japānas, Eiropas un ASV. Tostarp japāņu izstrādājumi, kas aizņem aptuveni 50% no tirgus daļas, ko vada tās slavenie zīmoli, tostarp Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji u.c., un to produktiem ir raksturīga tehnoloģija un veiktspējas līmenis, kas vairāk atbilst Ķīnas lietotāju vajadzībām, ar labu izmaksu -efektīvu un augstu uzticamību, lai iegūtu stabilu un stabilu klientu{8 mazo un vidēju tirgū. jo īpaši tai ir priekšrocības monopols. Precizitātes reduktors Nesen lasīts ziņu stāsts: robotikas nozare, lai izjauktu "kakla" problēmu, sajūta ir diezgan dziļa. Palielinoties darbaspēka izmaksām, industriālie roboti cilvēku aizstāšanai ir kļuvuši par tendenci. Rūpnieciskie roboti kā viedās ražošanas stūrakmens, bet galvenie komponenti ierobežo Ķīnas robotikas nozares attīstību, saskaņā ar attiecīgiem apsekojumiem, kas liecina, ka pašreizējais iekšzemes robotu reduktors ir parastā atkarība no importa. Robotikas nozare Ķīnā, lai kļūtu par klimatu, ir jānosaka, lai atrisinātu galveno komponentu problēmu.
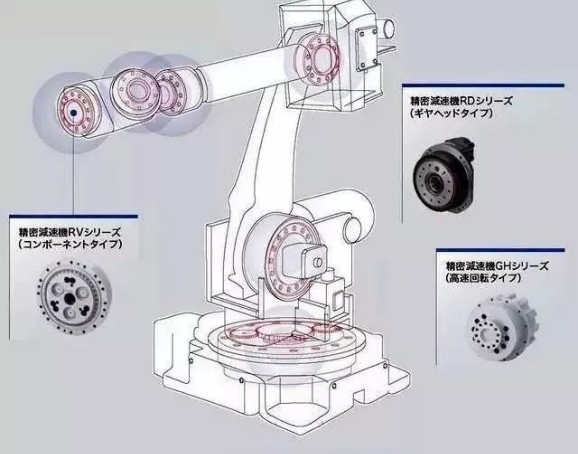
Tālāk ir sniegts ievads par rūpniecisko robotu galvenajiem precizitātes komponentiem: ātruma reduktors, salīdzinot ar vispārīgo-nolūka ātruma samazinātāju, robotu ātruma samazinātājam ir nepieciešama īsa transmisijas ķēde, mazs izmērs, liela jauda, viegls svars, viegli vadāms un tā tālāk. Reduktoru nozare, mums ir jāpiemin divi nozares milži ir Nabtesco (Teijin, pazīstams arī kā Nabtesco) un Hamonica Drive (Hamonica), kas ir plaši pazīstams šajā nozarē (RV reduktors un harmonikas reduktors). Viņi ir gandrīz monopolizējuši robotikas pārnesumkārbu pasauli. Šo divu veidu pārnesumkārbas ir ar mikronu-līmeņa apstrādes precizitāti, tikai šī masveida ražošanas stadijā ar augstu uzticamību ir ļoti sarežģīta, nemaz nerunājot par tūkstošiem apgriezienu lielu-ātruma darbību, kā arī augstu paredzamo kalpošanas laiku. Pašlaik tirgū liels skaits lietojumu industriālajos robotos uz ātruma reduktora ir divas galvenās kategorijas: RV ātruma reduktors un harmoniskais ātruma reduktors.
RV reduktors:ir mazāka diferenciālā iesaiste, bet, salīdzinot ar harmonisko reduktori, RV reduktors parasti tiek izmantots ar cikloidālo riteni, RV reduktors sastāv no cikloīda riteņa un planētu kronšteina. Salīdzinot ar harmonisko reduktoru, RV reduktora atslēga ir apstrādes process un montāžas process. RV reduktoram ir lielāka noguruma izturība, stingrība un kalpošanas laiks, atšķirībā no harmoniskās piedziņas, palielinoties laika izmantošanai, kustības precizitāte tiks ievērojami samazināta, trūkums ir tā lielais svars, ārējie izmēri lielāka. RV reduktors tiek izmantots robota kāju jostas un elkoņa trīs locītavu griezes momentā, noslogotie industriālie roboti, viens, divi, trīs Axis tiek izmantoti RV reduktors. To biežāk izmanto robotikā, harmoniskajai transmisijai ir daudz lielāka noguruma izturība, stingrība un kalpošanas laiks, un diferenciālā precizitāte ir stabila, atšķirībā no harmoniskās pārraides, jo, izmantojot laiku, kustības precizitātes pieaugums tiks ievērojami samazināts, tāpēc daudzās pasaules valstīs augstas precizitātes robots vada vairāk RV reduktora, tāpēc RV reduktoru pakāpeniski nomainiet uzlabotā robota piedziņas attīstībā.
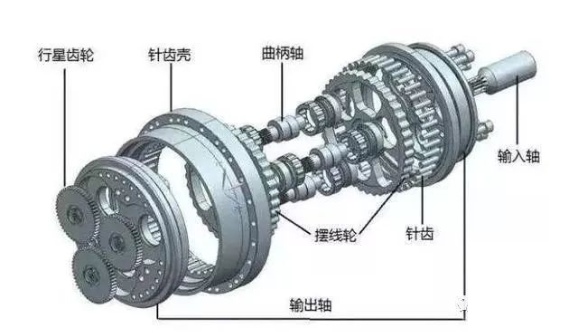 RV Reducer Exploded View
Harmoniskais reduktors: tiek izmantots arī mazāk diferenciālo saķeri, harmonika sava veida atslēgas pārnesumā ir elastīga, tai nepieciešama atkārtota liela ātruma deformācija, tāpēc tas ir trauslāks, nestspēja un kalpošanas laiks ir ierobežots. Harmoniskais reduktors ir sava veida harmoniskā pārraides ierīce, harmoniskā pārraides ierīce, ieskaitot harmonisko gāzes pedāli un harmonisko reduktoru. Harmoniskais reduktors galvenokārt ietver: stingru riteni, elastīgu riteni un viļņu ģeneratora trīs komponentus radiālo deformāciju. Tā ir elastīgu zobratu izmantošana, lai radītu kontrolētu elastīgo deformācijas vilni, ko izraisa relatīvā novirze starp stingrā riteņa zobiem un elastīgo riteni, lai pārnestu spēku un kustību. Šāda veida transmisijai ir būtiska atšķirība no vispārējās pārnesumu transmisijas, un tā ir īpaša saķeres teorijā, savākšanas aprēķinā un struktūras projektēšanā. Harmoniskajam zobratu reduktora priekšrocībām ir augsta precizitāte, liela nestspēja utt. Salīdzinot ar parasto pārnesumu reduktoru, tā tilpums un svars ir samazināts par vismaz 1/3, jo tiek izmantots par 50% mazāks materiāls, tāpēc harmonisko pārnesumu reduktoru galvenokārt izmanto maziem robotiem, kam raksturīgs mazs tilpums, viegls svars, liela nestspēja, liela pārnesuma attiecība, lielas kustības precizitāte. Parasti izmanto rūpnieciskiem robotiem ar mazām kravām vai lieliem robotiem ar vairākām asīm galā.
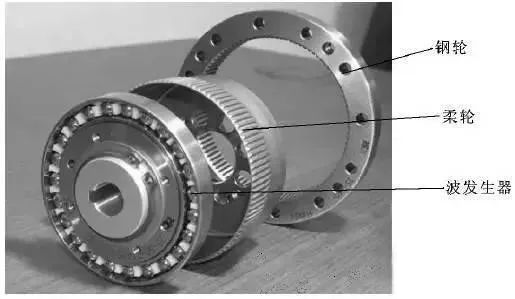 Harmoniskais reduktoru eksplozijas skats
Japānas uzņēmums Nabtesco no 1980. gadu sākuma piedāvāja RV-tipa dizainu līdz 1986. gada RV pārnesumkārbas pētījumiem, lai panāktu ievērojamu izrāvienu, pavadīja 6–7 gadus; un pirmais, kas nāk klajā ar iekšzemes Nantong Zhenkang un Hengfengtai rezultātiem, pavadīja laiku 6-8 gadus. Vai tas nozīmē, ka Ķīnas vietējiem uzņēmumiem ir maz iespēju! Par laimi Ķīnas uzņēmumu izkārtojumu vairākus gadus, beidzot veikti daži sasniegumi. Iekšzemes galvenokārt Nantong Zhenkang, Qinchuan darbgaldi, Wuhan būtība, Zhejiang Hengfengtai un Zhejiang Shuanghuan disku nodrošināt. Tiek ziņots, ka Nantong Zhenkang produkcija ir pārsniegusi 10 000 vienību, ir atvērta Qinchuan darbgaldu ražošanas līnija, ražošana pakāpeniski pieaug. Qinchuan darbgaldi ir valsts importa aizstāšanas projekts, Qinchuan darbgalds 90 000 rūpniecisko robotu kopu reduktora tehnoloģiju pārveidošanas projekts, rūpniecisko robotu kopīgā reduktora ražošanas līnijas divas apvienotās investīcijas 314 miljonu juaņu apmērā. Vadības sistēma Robota vadības sistēma ir robota smadzenes, kas ir galvenais elements robota funkciju un funkciju noteikšanai. Vadības sistēma ir saskaņā ar ievades programmu piedziņas sistēmā un ievieš mehānismu, lai atgūtu komandas signālu un kontroli. Nākamajā rakstā galvenokārt ir aprakstīta robotu vadības sistēma.

1, robota vadības sistēma "kontrole" ir mērķis kontrolēto objektu būs saskaņā ar vēlamo veidu, kā ražot uzvedību. "Kontroles" pamatnosacījums ir izprast vadāmā objekta īpašības. "Viela" ir izpildmehānisma izejas griezes momenta kontrole.
2, robota darbības pamatprincips Darba princips ir demonstrācijas mācību reproducēšana; demonstrācijas apmācība, kas pazīstama arī kā vadīta demonstrācijas mācība, gan mākslīgais ceļvedis robots, soli pa solim atbilstoši faktiskajam pieprasījumam pēc darbības procesa darbības vienu reizi, robots vadīšanas procesā automātiski iegaumē katras darbības pozas, pozīcijas, procesa parametru, kustības parametru utt. demonstrācijas mācību un automātiski ģenerē nepārtrauktu programmas izpildi. Pēc apmācības pabeigšanas jums tikai jādod robotam starta komanda, robots automātiski sekos mācītajām darbībām, lai pabeigtu visus procesus;
3, robotu vadības klasifikācija 1) atkarībā no atgriezeniskās saites esamības vai neesamības tiek sadalīta: atvērtā-cilpas vadība, slēgta-cilpa vadība, atvērta-cilpa precīzi vadības nosacījumi: precīzi zināt vadāmā objekta modeli, un šis modelis vadības procesā paliek nemainīgs. (2) Atbilstoši vēlamajam vadības daudzumam tiek sadalīta: spēka kontrole, pozīcijas kontrole, hibrīda vadība. Pozīcijas vadība ir sadalīta: viena-locītavas pozīcijas kontrole (pozīcijas atgriezeniskā saite, pozīcijas ātruma atgriezeniskā saite, pozīcijas ātruma paātrinājuma atgriezeniskā saite), vairāku-locītavu pozīcijas kontrole vairāku-locītavu pozīcijas vadība ir sadalīta sadalīšanās kustības vadībā, centralizētā vadības spēka kontrole ir sadalīta: tiešā spēka vadība, pretestības vadība, spēka{11}pozīcijas hibrīda vadība (3) Inteliģentas vadības metodes Neskaidra vadība, adaptīvā vadība, optimālā vadība, neironu tīkla vadība, izplūdušā neironu tīkla vadība, ekspertu vadība 4. Kontroles sistēmas aparatūras konfigurācija un struktūra. Elektriskā aparatūra. Programmatūras arhitektūra Tā kā robota vadības process ietver lielu skaitu koordinātu transformāciju un interpolācijas operāciju, kā arī zemāka līmeņa reāllaika vadību. Tāpēc pašreizējā tirgus robotu vadības sistēmas struktūrā lielākā daļa hierarhiskās struktūras mikro-datoru vadības sistēmas, parasti izmantojot divu-līmeņu datoru servo vadības sistēmu.
(1) Īpašs process:Pēc tam, kad galvenais vadības dators ir saņēmis personāla ievadītās darbības instrukcijas, tas vispirms analizē un interpretē instrukcijas, lai noteiktu rokas kustības parametrus. Pēc tam tas veic kinemātikas, dinamikas un interpolācijas darbības un visbeidzot iegūst katra robota savienojuma koordinētās kustības parametrus. Šie parametri tiek izvadīti uz servo vadības posmu pa sakaru līniju kā dots signāls katra savienojuma servo vadības sistēmai. Servo izpildmehānismi uz savienojumiem D/A pārveido šo signālu un virza savienojumus, lai radītu koordinētu kustību. Sensori padod kustības izvades signālus no katra savienojuma atpakaļ uz servo vadības posma datoru, lai izveidotu lokālu slēgtas -cilpas vadību, lai panāktu precīzu robota kustības vadību telpā.
(2) PLC{1}}balstīta kustības vadība Divu veidu vadības ierīces:① PLC izvades pieslēgvietu izmantošana, lai izmantotu impulsu komandas, lai ģenerētu impulsus motora piedziņai, un tajā pašā laikā vispārēja -nolūka I/O vai skaitīšanas daļu izmantošana, lai panāktu slēgtas-cilpas pozīcijas kontroli servomotoriem ② PLC izmantošana pozīcijas kontroles moduļa ārējā paplašināšana ir galvenokārt motoru aizvērta cilpa}, nosūtīt{2 liela-ātruma impulsa kontrole, kas pieder pie pozīcijas kontroles metodes, pozīcijas kontrole parasti ir vairāk no punkta-līdz-punkta pozīcijas kontrolei. Šī ir pozīcijas kontroles metode, kas galvenokārt ir paredzēta ātrgaitas impulsu kontroles nosūtīšanai, un pozīcijas kontroles metode ir pozīcijas kontrole no punkta-to{9}}punkta.
Svarīgi robota parametri
Robota tehniskie parametri atspoguļo darbu, ko robots var veikt, augstāko darbības veiktspēju un tā tālāk, ir jāņem vērā robota konstrukcija un pielietojums. Galvenie robota tehniskie parametri ir brīvības pakāpes, izšķirtspēja, darba telpa, darba ātrums, darba slodze utt.

1. Brīvības pakāpes ir koordinātu asu skaits, kas robotam ir neatkarīgai kustībai. Robota brīvības pakāpes ir neatkarīgo kustības parametru skaits, kas nepieciešams, lai noteiktu robota rokas pozīciju un stāvokli telpā. Robota brīvības pakāpju skaits parasti ir vienāds ar savienojumu skaitu. Parastajiem robotiem parasti ir 5 līdz 6 brīvības pakāpes. Dažiem robotiem ir arī ārējās asis.
2. Savienojumi (Joint), tas ir, skrūvspīles kustība, kas ļauj robota rokas daļām veikt relatīvu kustību starp iestādēm.
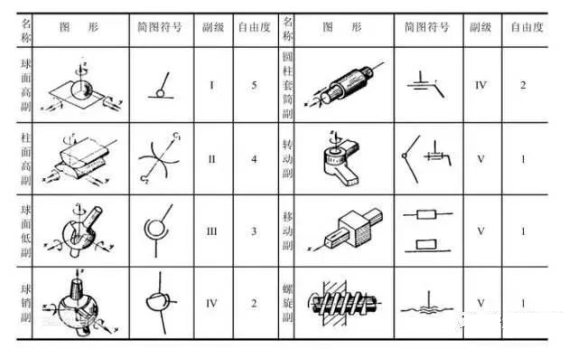
3. Darba diapazons Viss telpiskais diapazons, ko var sasniegt ar industriālā robota rokas vai rokas stiprinājuma punktu. Tā forma ir atkarīga no robota brīvības pakāpju skaita un kustību savienojumu veida un konfigurācijas. Robota darba diapazons parasti ir: grafiskā un analītiskā divu attēlošanas metožu metode.
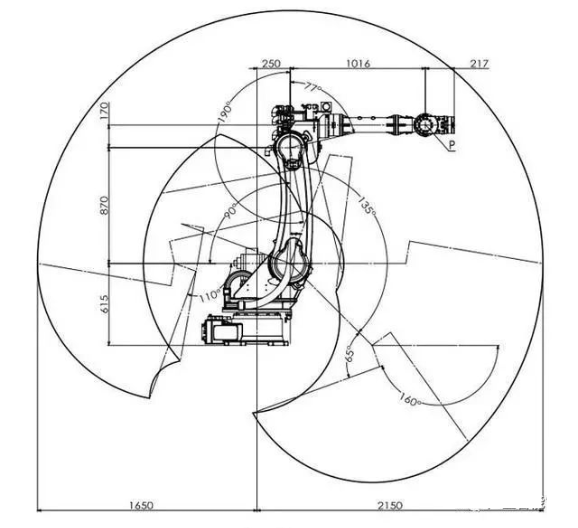
4. robota ātrums darba procesā ar slodzes apstākļiem, vienāda ātruma kustības process, mehāniskās saskarnes centrs vai instrumenta centrs pārvietotā attāluma laika vienībā vai griešanās leņķī.
5. Darba slodze ir robota plaukstas locītavā piestiprinātās slodzes priekšpuse maksimālā svara, ko var izturēt jebkurā pozīcijā, darba diapazonā, ko parasti izsaka kā masu, momentu, inerces momentu. Arī braukšanas ātrums un paātrinājuma lielums un citi parametri, darba slodze parasti tiek izmantota liela ātruma{2}}darbībā robots var uztvert sagataves svaru kā slodzes nestspēju kā indikatoru. Pārkraušanas robota kravas svars ir jāuzskata par satvērēja un sagataves kopējo svaru.
6. Izšķirtspēja
Tas attiecas uz minimālo pārvietošanās attālumu vai minimālo griešanās leņķi, ko robots var realizēt . 7, precizitāte Atkārtojamība vai atkārtotas pozicionēšanas precizitāte: attiecas uz atšķirību starp robota vairākkārt sasniegtu noteiktu mērķa pozīciju. Piemēram, ja lūdzat asij noiet 100 mm, pirmajā reizē, kad viņš nostaigāja 100,01 Atkārtojiet to pašu darbību, ko viņš nostaigāja 99,99 Kļūda 0,02 ir atkārtotas pozicionēšanas precizitāte. Tas ir kļūdu vērtību sērijas koncentrācijas mērs, ti, atkārtojamība. Robota precizitāte ir atkarīga ne tikai no savienojuma reduktora un transmisijas, bet arī no mehāniskā montāžas procesa, kas daudzos gadījumos nav savā vietā, kā rezultātā samazinās robota atkārtotās pozicionēšanas precizitāte.