


Mūsdienu dzīvē motori tiek plaši izmantoti sadzīves tehnikā, automobiļu elektronikā, rūpnieciskajā vadībā un daudzās citās lietojumprogrammās, un katrs motors nevar darboties bez piemērotas vadītāja mikroshēmas. Nanomicro piedāvā plašu motoru vadītāju produktu izvēli. Šis video koncentrēsies uz kopējiem motoriem un induktīvajām slodzes lietojumprogrammām, lai palīdzētu labāk izprast, kā izvēlēties pareizo motora vadītāja mikroshēmu.
Parasto induktīvo slodzes veidi un pielietojumi
Motors būtībā ir enerģijas konvertēšanas ierīce caur elektriskās enerģijas elektromagnētiskās indukcijas principu kinētiskajā enerģijā, galvenokārt sadalīta sukas līdzstrāvas motorā (BDC), suku bezvadu DC motorā (BLDC) un pakāpju motoram (pakāpienam) trīs kategorijas, papildus motoriem, relejiem un solenoīdu vārstiem pieder arī parastām induktīvām slodzēm, kuru pamatprincips ir līdzīgs motoriem.
Ikdienas dzīvē motori tiek plaši izmantoti dažādos elektriskos aprīkojumos un ir gandrīz visuresoši. Piemēram, automašīnās, tādās funkcijās kā logu celšana un nolaišana, sēdekļa regulēšana, spoguļa regulēšana, strāvas sliedes vadība un durvju bloķēšana visu paļaujas uz dažādiem motoru veidiem kā galveno komponentu.
Kā darbojas motora vadītāja mikroshēmas
Tipiska H tilta motora vadītāja mikroshēma, kas parādīta zemāk redzamajā attēlā, mikroshēma sastāv no četrām MOS caurulēm H tilta iekšpusē (HS1, HS2, LS1, LS2), mikroshēmas izejas izejas 1 un out2 ir savienotas ar divām DC sukas motoru sukām, mikroshēmas ieejas ir savienotas ar kontroli un tādējādi vadības virzienu.
Uz priekšu
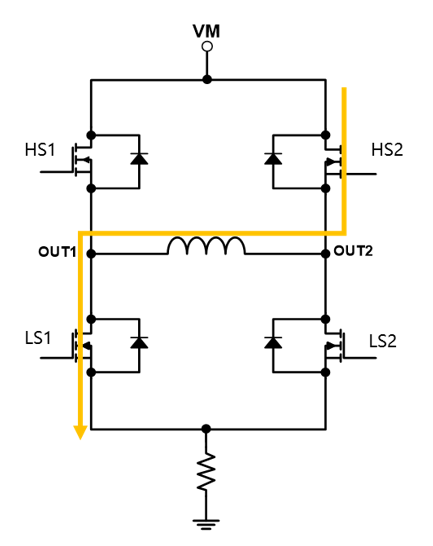
Apgriezt
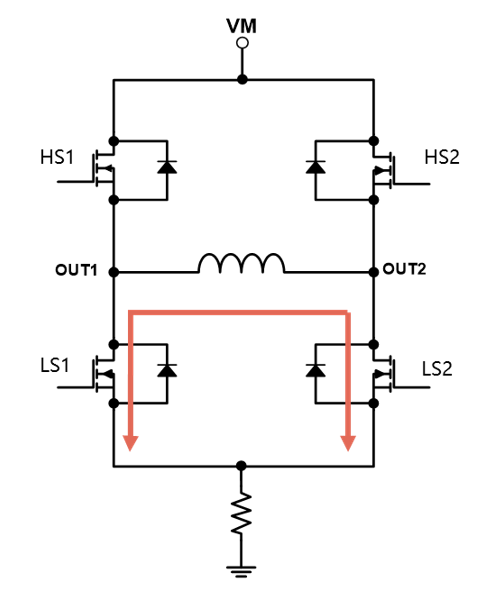
Lēna sabrukšana
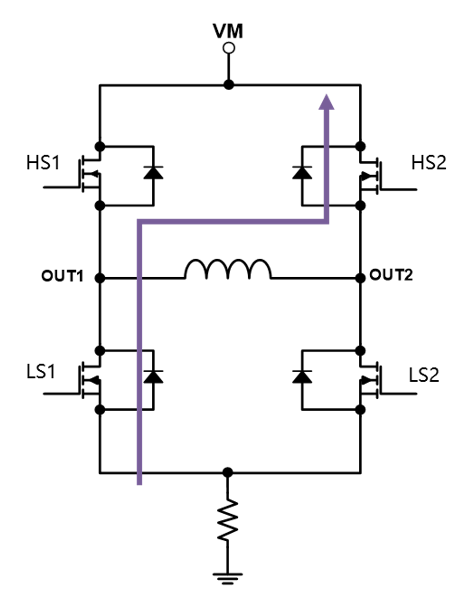
Ātra sabrukšana
Uz priekšu:Pašreizējā plūsma no OUT1 līdz OUT2, saprotot motora uz priekšu.
Atpakaļgaitas:strāva plūst no OUT2 līdz OUT1, saprotot motora reverso rotāciju.
Lēna sabrukšana:Tajā pašā laikā tiek barotas divas LS1 un LS2 apakšējās caurules, un tinuma strāva tiek lēnām iztukšota līdz zemei, lai realizētu tinuma izlādi, ti, bremzi vai lēni lejupslīde.
Ātra sabrukšana:Ja šajā laikā tiek ieslēgti LS1 un HS2, abiem tinuma galiem tiks pielietots negatīvs spriegums, un tinuma strāvu ātri absorbē barošanas avots, ti, ātra sabrukšana.
Iepriekš minētie četri darbības režīmi precīzi pielāgo motora darbības stāvokli, kontrolējot MOS cauruļu komutācijas stāvokli, lai izpildītu dažādas lietojumprogrammas prasības.
Bipolārs pakāpju motora piedziņa
Piegādājot ortogonālas strāvas ar vairākām sadalīšanas pakāpēm abiem tinumiem, magnētiskā lauka vektoru virzienu un lielumu motora iekšpusē var precīzi kontrolēt, tādējādi realizējot pakāpiena motora precīzu pozīcijas kontroli.
Jo augstāka ir strāvas interpolācija, jo labāka pakāpes motora vadības pozicionālā precizitāte un gludums. Atkarībā no apakšnodalījuma pakāpes ir kopīgi režīmi, piemēram, 4 apakšnodalījums, 16 apakšnodalījums, 32 apakšnodalījums un tā tālāk.
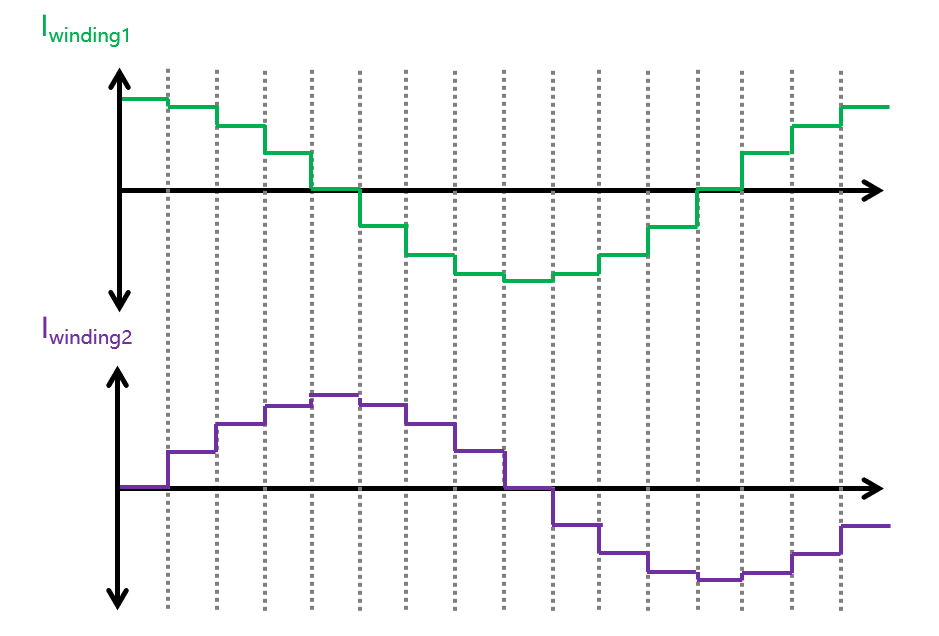
Shematiska diagramma ar ¼ pakāpju sadalījumu
Pakāpeniskā vadītāja mikroshēmai papildus iekšējam H-tilta diskdzinim svarīgāka ir precīza izejas interpolācijas strāvas kontrole. Kā piemēru ņemiet 1/4 apakšnodalījuma režīmu, pašreizējās vērtības apakšnodaļā ir četri apakšnodalījumi 90 grādu potenciāla leņķī, un abu tinumu strāva ir sinusoidāls vilnis ar 90 grādu fāzes starpību.
Vadītāja mikroshēma caur vadības algoritmu un modulācijas shēmu, precīzu H tilta vadību strāvas modulācijai tā, lai motora tinuma strāva ir tieši mūsu iestatījumu viļņu forma un lielums, vienlaikus paraugu ņemšanai izejas strāvā, lai sasniegtu atgriezeniskās saites kontroli.
Pakāpeniskajam motora vadītājam mikroshēmai jāpievērš uzmanība mikroshēmas parametriem: darbības spriegums, fāzes strāvas lielums, vadības signāla veids, maksimālā sadalījuma pakāpe, strāvas modulācijas un lejupslīdes režīms un aizsardzības funkcijas.